在經典電腦領域,圖靈機通常被描述為一種抽象機器,它能夠透過狀態、磁帶和讀寫磁頭來實現任何經典電腦演算法。最早的電腦可以追溯到20世紀50年代,它們是採用這種圖靈架構的大型主機。
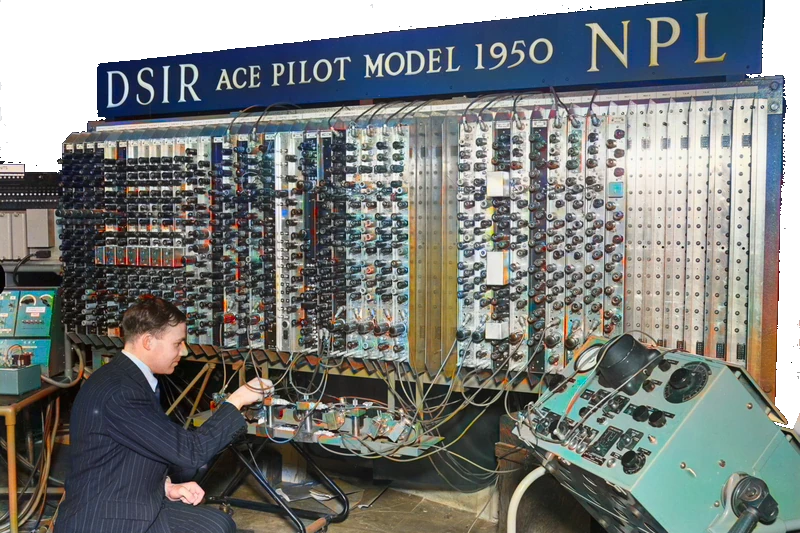
那麼量子演算法呢?實現它們需要哪些條件?一般認為,過去的大型機之於傳統計算機,正如今天的量子控制棧之於量子計算機。人們普遍認為,從大型主機到緊湊、可擴展且高效的量子電腦的飛躍將在未來5到10年內發生。
本備忘錄旨在提供一份簡明扼要的指南,幫助理解執行量子演算法的要求。它基於「偽」演算法,該演算法在上一份備忘錄中有所描述,該備忘錄是關於3 blue 1 brow的Grover演算法影片。
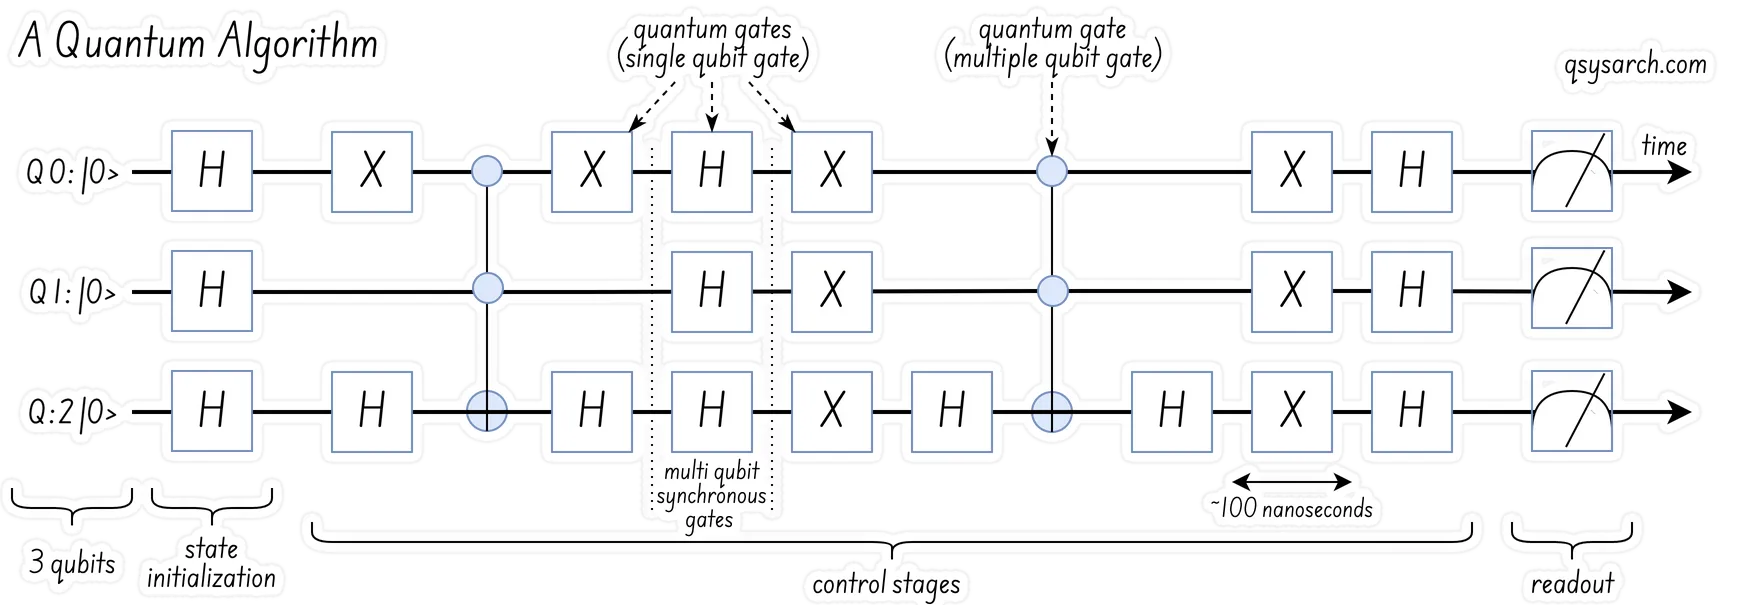
上圖中有幾點值得注意:
- 同步性: 各個量子位元上的「單量子位元閘」(以矩形表示)看似同時執行,這是不正確的。除非是多量子位元閘,否則並不需要同時執行兩個閘。因此,「控制階段」一詞具有誤導性,更恰當的描述應該是「控制門序列」。
初始化 量子位元最初被「重置」到 |0> 狀態。這裡的“重置”一詞略帶“魔力”,它更準確地說應該被描述為一個門。但由於這樣的閘門並不存在,一種可能的實現方式是基於先前對相同量子位元的讀取結果,使用一個條件閘。
量子位元壽命 眾所周知,量子位元的穩定性會隨時間變化-即所謂的相干相干,這要求「量子演算法」的執行速度必須快於量子位元的執行速度。這個時間取決於“量子位元類型”,我將在下週的另一份備忘錄中詳細介紹。就我們而言,我們假設存在一個時間_t_,它代表「量子演算法的最大持續時間」。
門持續時間 根據量子位元是單量子位元還是多量子位元,以及量子位元的類型,閘持續時間可能非常短。對於超導/自旋量子位元(也稱為「快速模式」),其持續時間約為數百奈秒,一些研究實驗室正在嘗試將極限推至約20奈秒。請參閱自旋-2規格。
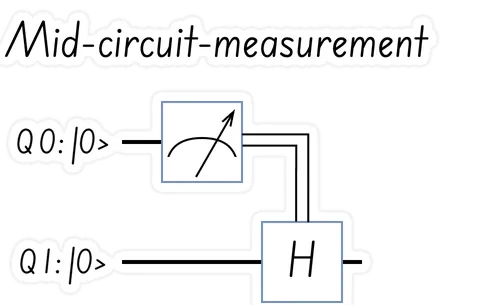
電路中測量 乍一看,多量子位元閘(例如 CNOT 閘)似乎存在一個矛盾:一個閘的執行依賴於另一個閘的狀態,但又不違反可觀測性原理,也不導致量子位元疊加態坍縮(「崩塌」)。這個主題本身就足以寫成一份備忘錄,所以我們假設「有一個可行的方法」。然而,在某些情況下,將狀態「約化」為經典的布林值,並將讀出值作為門的輸入是可以接受的。這被稱為電路中測量,通常用帶有兩條線的箭頭表示。
量子糾錯 上述演算法中明顯缺少量子糾錯(QEC)。目前,我尚不確定這是演算法在物理量子位元層面上的一種元修飾,還是量子機器在邏輯量子位元層面上的固有屬性,抑或兩者兼而有之。我需要就此主題撰寫一份備忘錄,以闡明我的想法。
若不介紹兩個關鍵時間點_T1_和_T2_,這份備忘錄就不完整:
鑑於 T1 代表量子位元的能量損失,T2 只能始終小於或等於 T1。但是,在 T2 到 T1 這段時間內發生了什麼?量子位元仍然保留能量,但不足以維持量子疊加態。
我很好奇T1的用途是什麼,因為超過T2之後,量子位元就無法「產生有效的」量子態了。或許這與量子糾錯(QEC)有關,確保QEC在T2週期內完成,且最大量子位元糾錯持續時間為T1。我需要諮詢專家並更新備忘錄。
拉比和拉姆齊的實驗
如果這份備忘錄沒有提及與 T1 和 T2 相關的兩個實驗,那就不完整了。
T1 和 Rabi 並不相同 - 文獻中經常提到激發量子位元到 |1> 所需的 Rabi 頻率。

右圖來自Quantum Machines,其中拉比和拉斯梅測量與量子位元失諧頻率的變化交錯進行,從而產生「人字形」圖案。
請注意,拉比頻率 Ω 是雙能階系統在共振驅動下的驅動速率,即驅動對兩個能階耦合的強度。而失諧頻率 Δ 是驅動頻率 drive 與系統固有共振頻率之差。當驅動恰好處於共振狀態時,Δ=0。此時,系統僅以傳統的(或「裸的」)拉比頻率 Ω 振盪。
有許多研究與改進頻率調諧有關,例如使用神經網路,正如之前的一篇部落格文章中所解釋的那樣。
## 結論
這有點意思──我現在明白為什麼市場上最大的廠商叫「量子機器」(Quantum Machine)了,這其實是他們一個很聰明的舉動。人們可能會以為他們會把自己叫做「量子演算法圖靈機」(Turing Machine for Quantum Algorithms),甚至是該演算法的「量子抽象機」(Quantum Abstract Machine) (1) 。有些人稱之為「量子控制棧」(Quantum Control Stack),但我更傾向於稱它為機器,因為這更貼近最終目標:執行量子演算法。
瞧,這份週日早晨的備忘錄並沒有涉及任何細節,但卻為我們現在要描述的量子電腦奠定了基礎。
(1)量子力學確實發布了一款名為QUAM的量子抽象機器,它_允許人們以量子位元和量子操作而不是僅僅以通道和波形來思考,這與物理學家的思維過程更加接近。
## 參考: