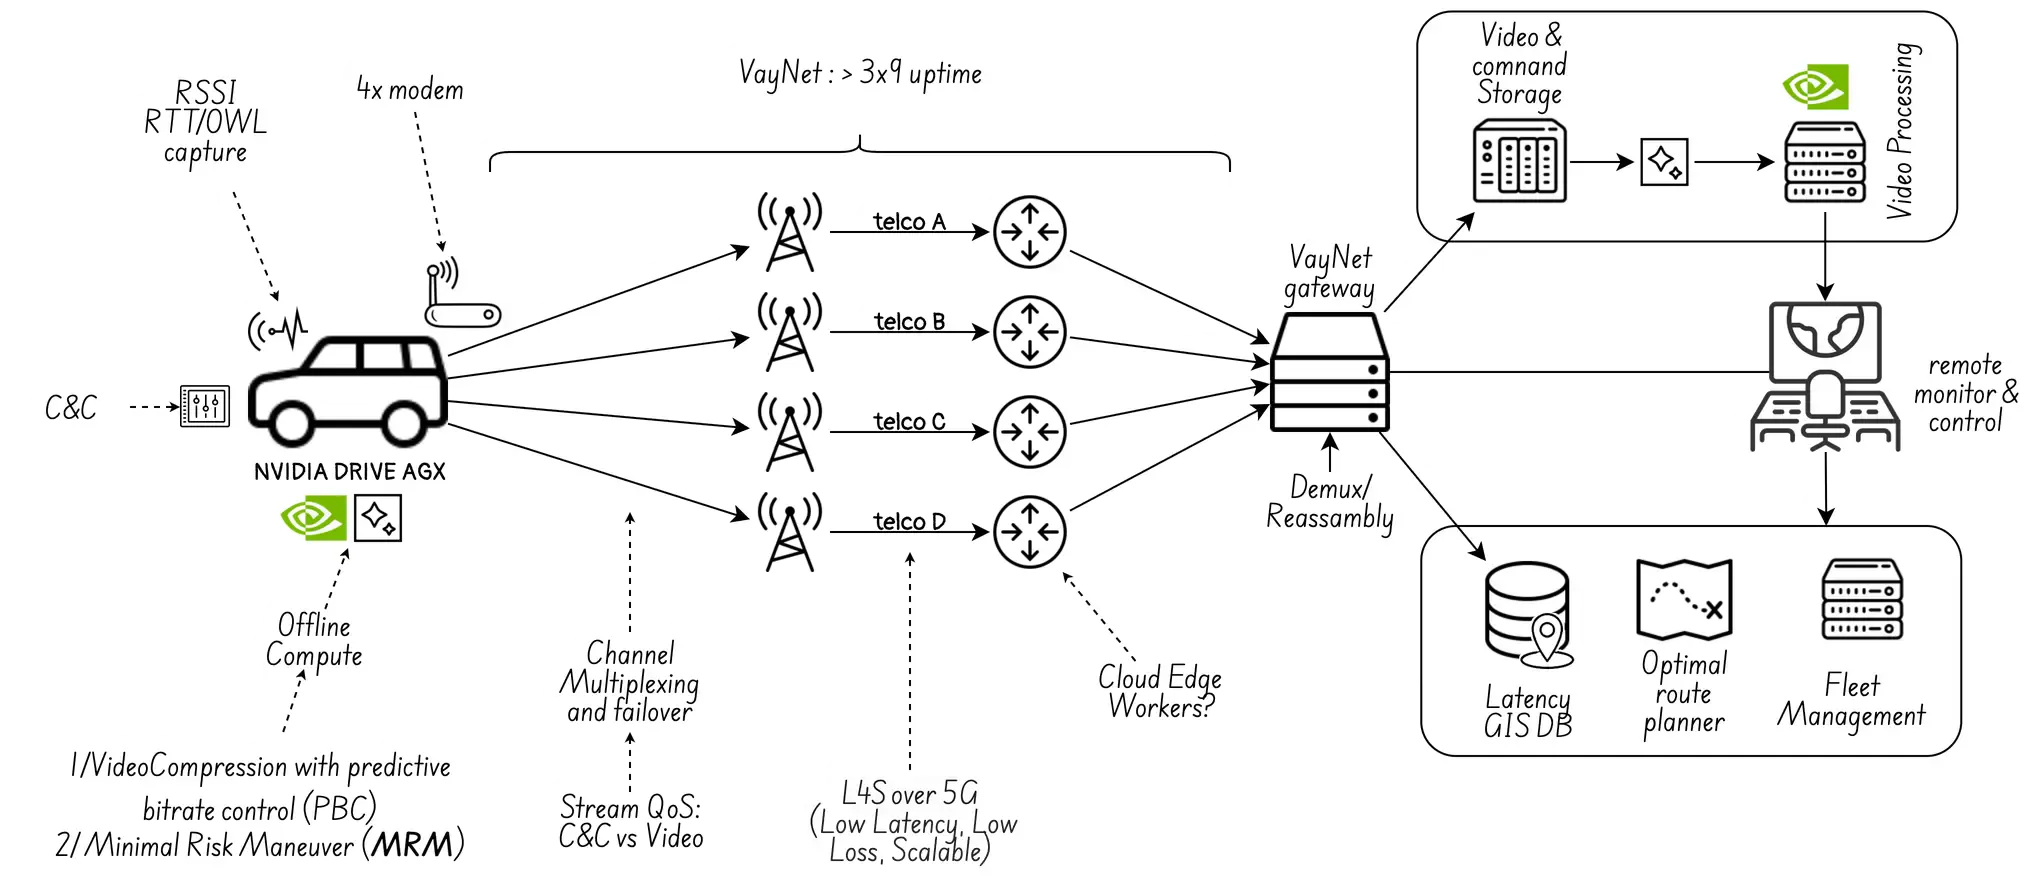
Aceasta este o prezentare generală foarte rapidă a arhitecturii rețelei VayNet:

Pe lângă utilizarea unui canal de rețea redundant 4x (folosind o multiplexare inteligentă a canalului de pulverizare a pachetelor), aceștia promovează și utilizarea L4S, alias stivă de rețea scalabilă cu latență redusă, pierderi reduse, folosind mecanismul „ECN” sau Explicit Control Notification din cadrul stivei TCP. Ar fi interesant de văzut cum s-ar putea folosi Amarisoft pentru a valida eficiența L4S în medii emulate.
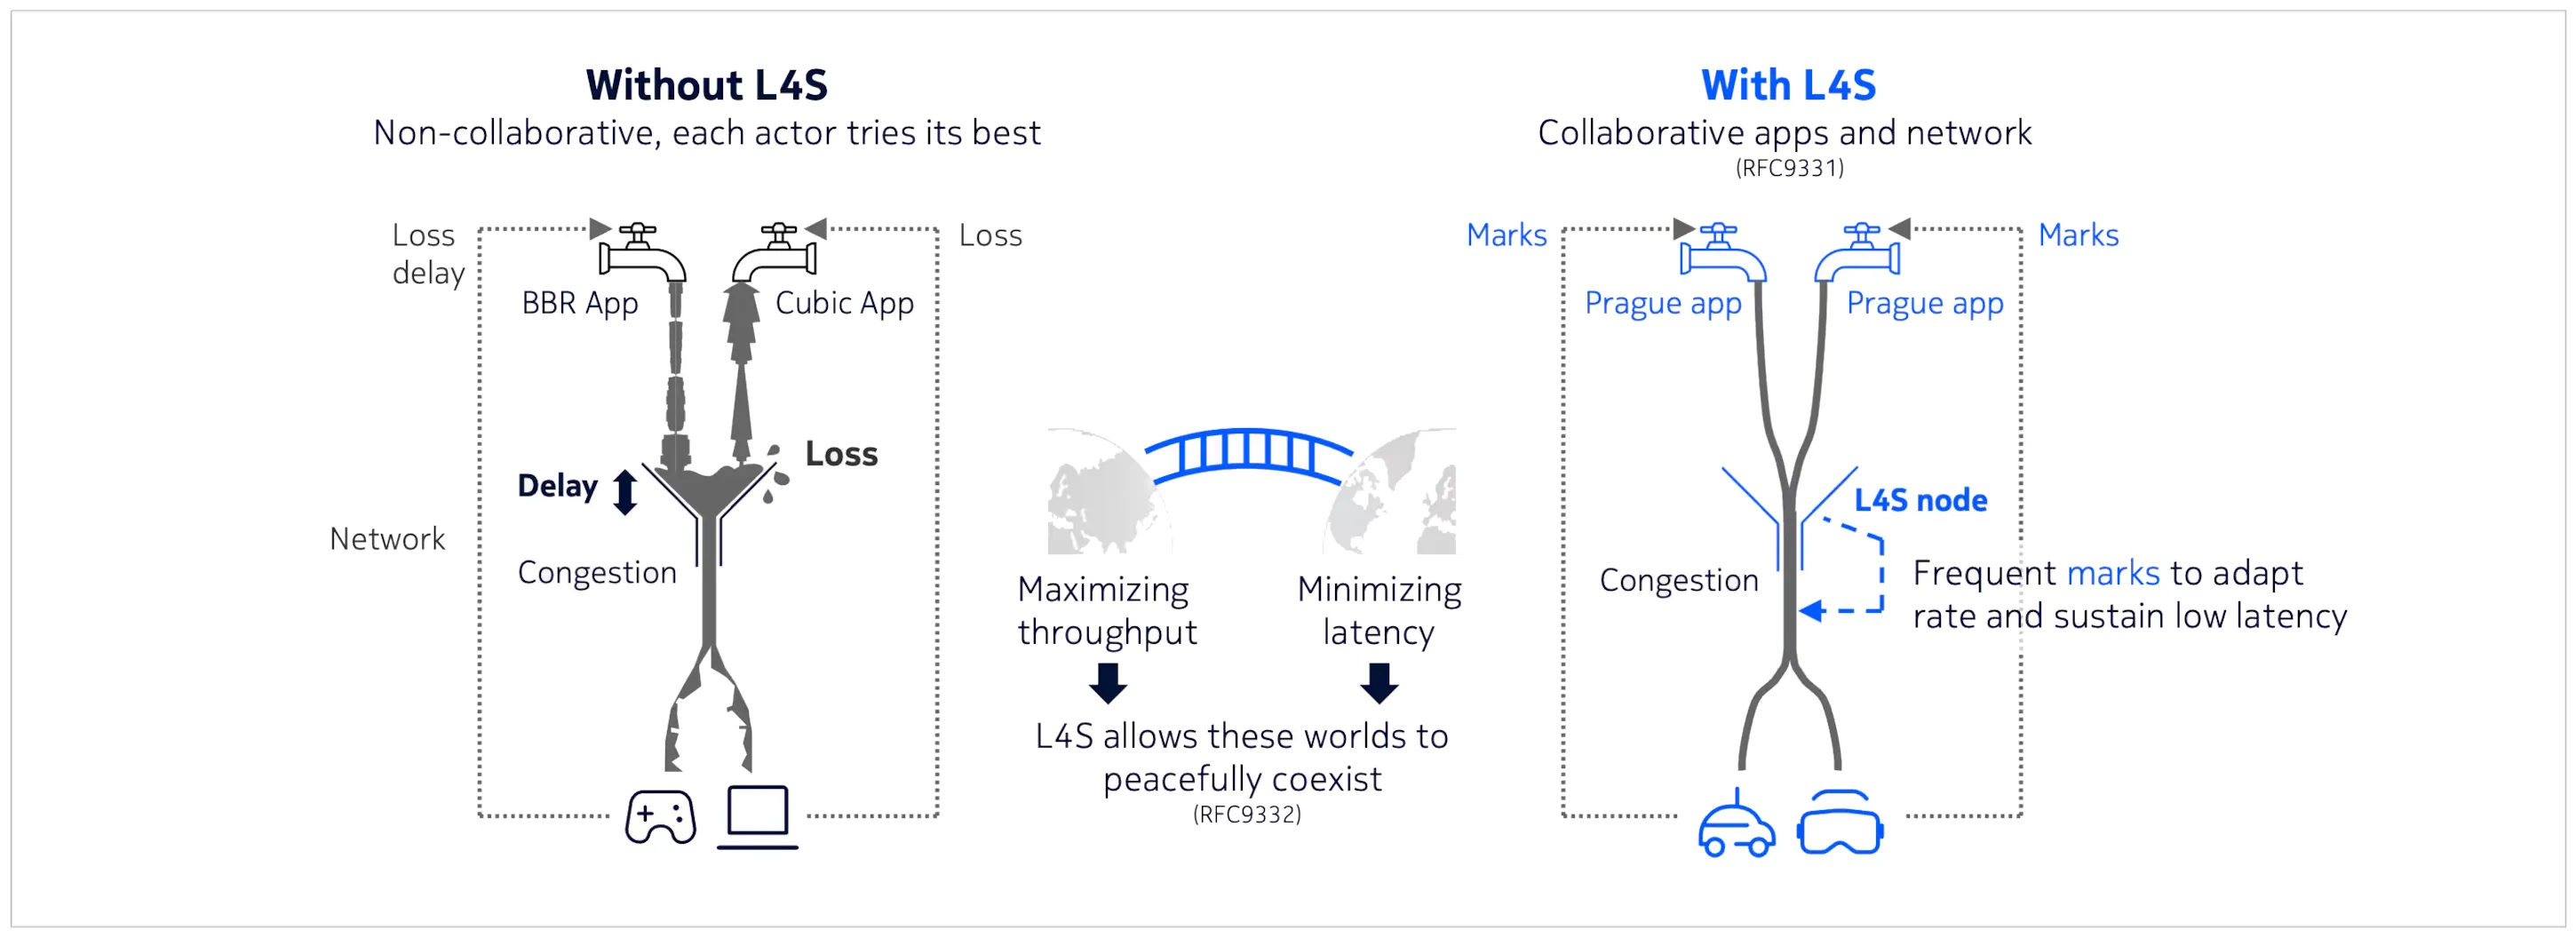 (sursa imaginii: Nokia Bell Labs)
De asemenea, merită menționată utilizarea rutării bazate pe rețele neuronale, probabil folosind învățarea prin consolidare pentru a optimiza calea prin maximizarea conectivității rețelei (măsurând în termeni de latență și RSSI), împiedicând astfel vehiculul să se așeze în zone de „umbră celulară” din oraș.
Nu în ultimul rând, teleoperarea trebuie să fie sigură în caz de defecțiuni, ceea ce înseamnă că un sistem de manevră cu risc minim (MRM) trebuie să poată funcționa autonom în vehicul.
Diagrame DrawIO utilizate în acest memo: