Questa è una brevissima panoramica dell’architettura di rete di VayNet:
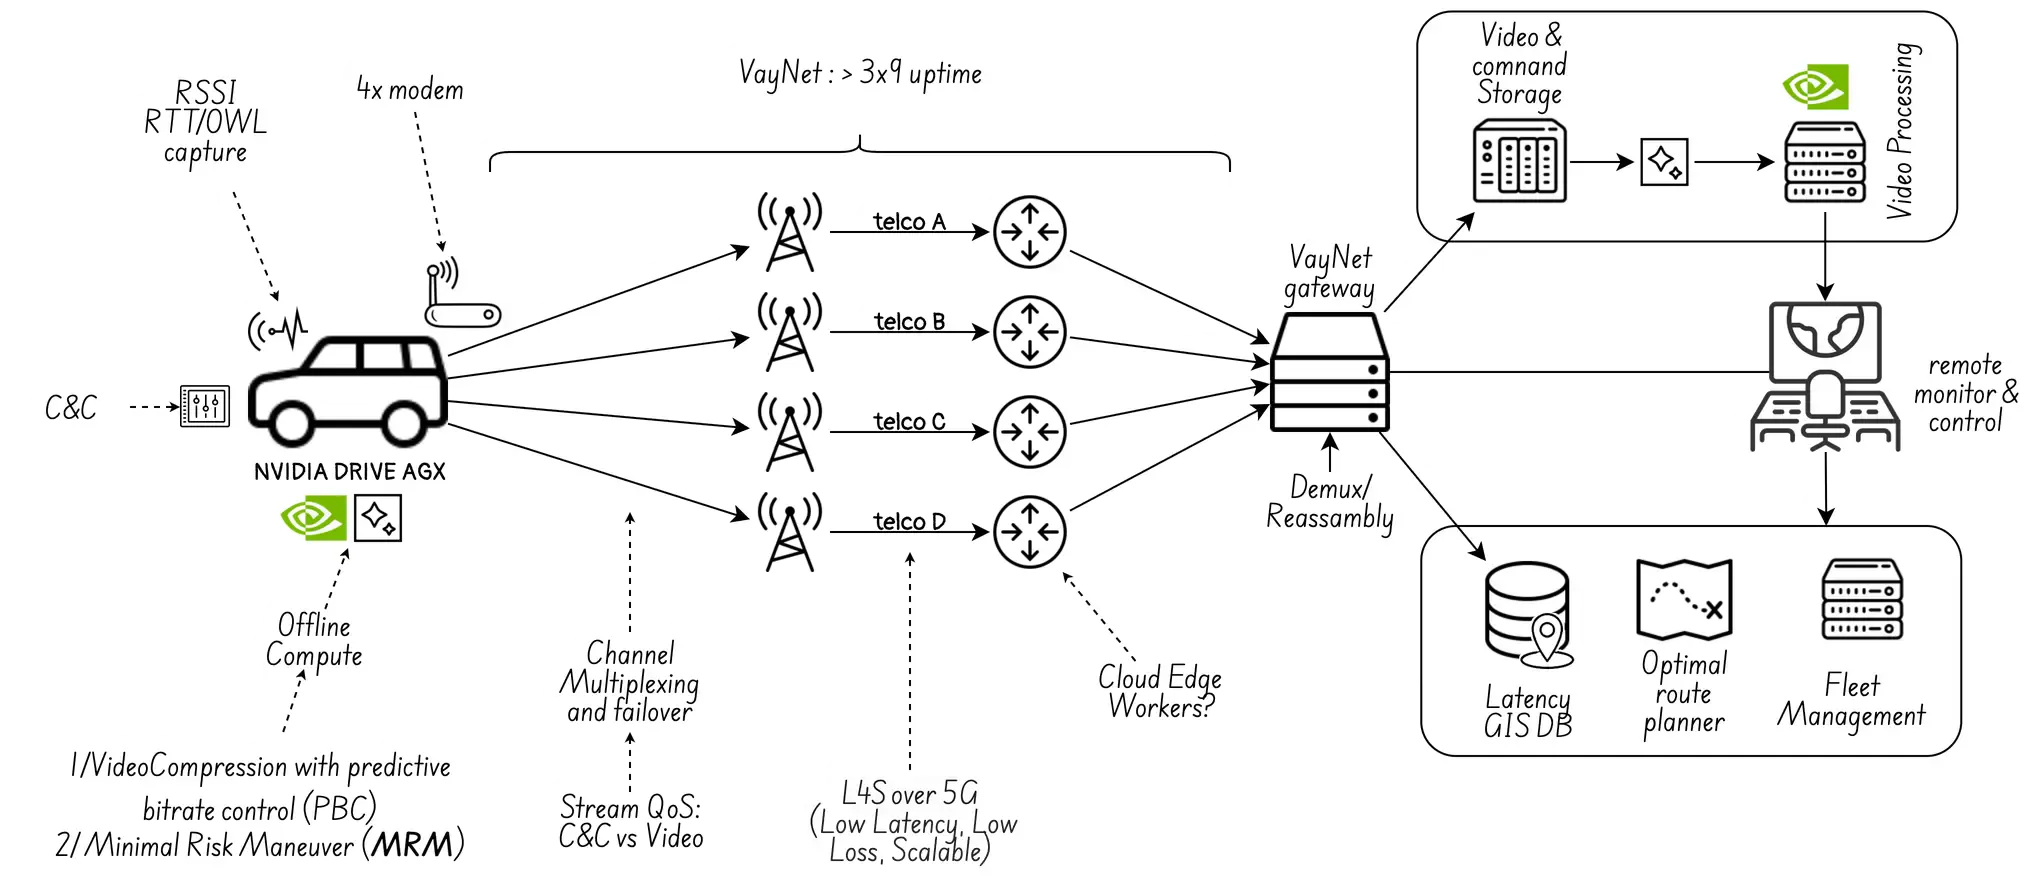
Oltre all’utilizzo di 4 canali di rete ridondanti (tramite un multiplexing di canale con packet spraying intelligente), pubblicizzano anche l’uso di L4S, ovvero Low Latency, Low Loss, Scalable Network Stack, che utilizza il meccanismo “ECN” o Explicit Control Notification all’interno dello stack TCP. Sarebbe interessante vedere come si potrebbe utilizzare Amarisoft per validare l’efficienza di L4S in ambienti emulati.
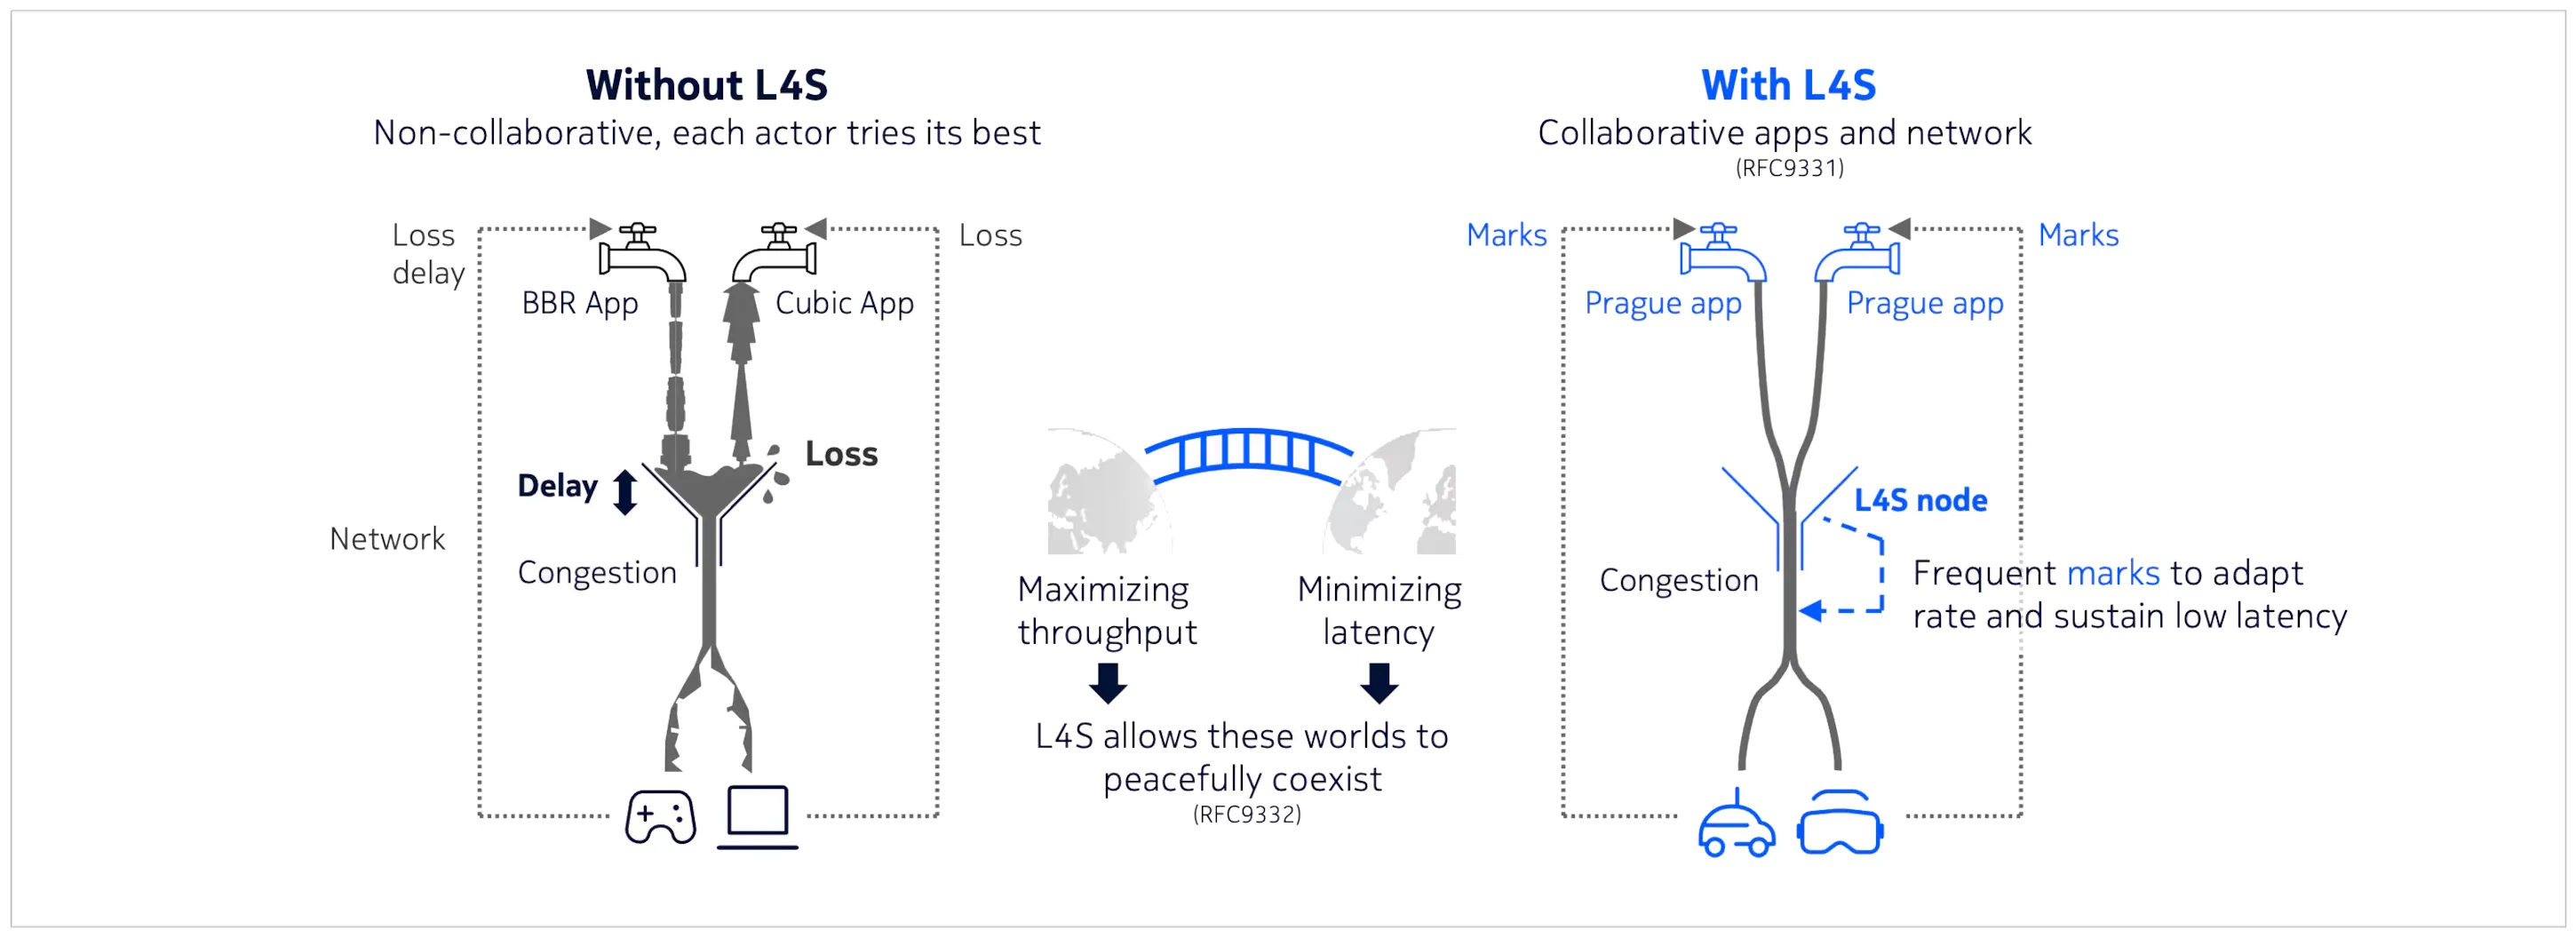 (fonte immagine: Nokia Bell Labs)
Vale la pena menzionare anche l’utilizzo di sistemi di routing basati su reti neurali, probabilmente con apprendimento per rinforzo, per ottimizzare il percorso massimizzando la connettività di rete (misurata in termini di latenza e RSSI), impedendo così al veicolo di trovarsi in aree della città prive di copertura cellulare.
Infine, ma non meno importante, la teleoperazione deve essere a prova di guasto, il che significa che un sistema di manovra a rischio minimo (MRM) deve essere in grado di operare autonomamente nel veicolo.
Diagrammi DrawIO utilizzati in questo promemoria:
