Voici un aperçu très rapide de l’architecture du réseau VayNet :
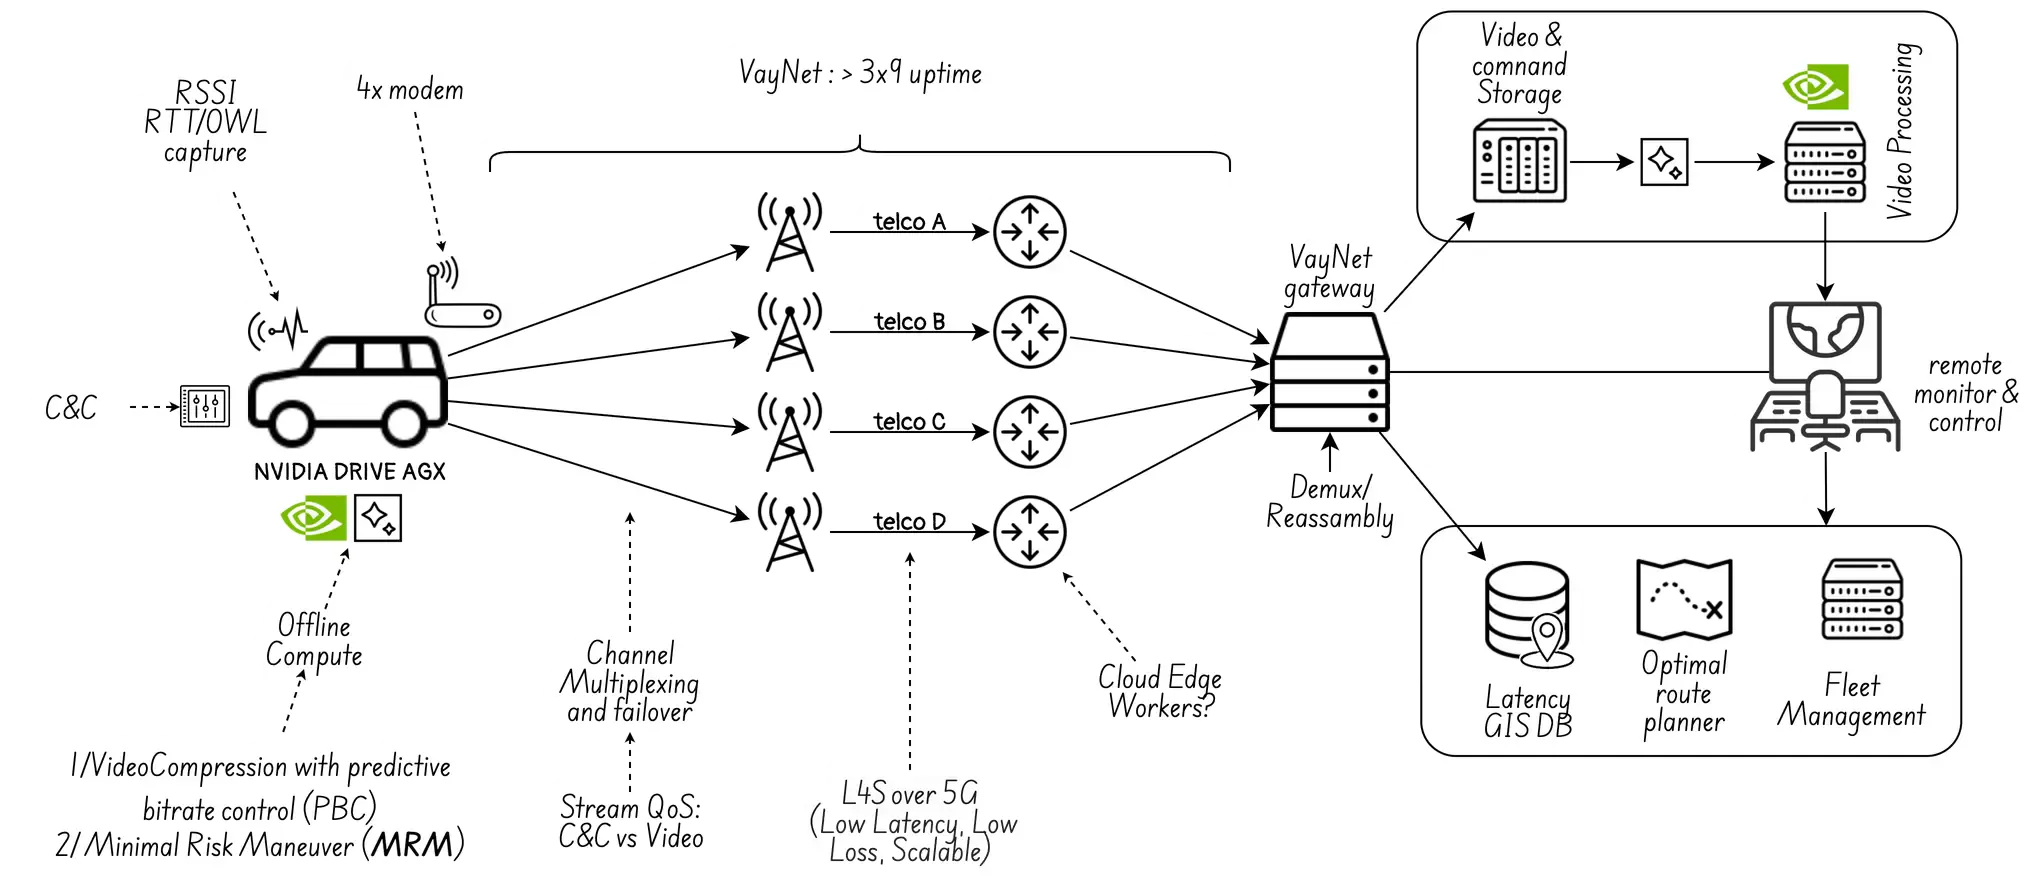
Outre l’utilisation d’un canal réseau redondant quadruple (grâce à un multiplexage intelligent par pulvérisation de paquets), ils mettent également en avant l’utilisation de L4S (Low Latency, Low Loss, Scalable Network Stack), qui exploite le mécanisme ECN (Explicit Control Notification) au sein de la pile TCP. Il serait intéressant d’étudier comment Amarisoft pourrait permettre de valider l’efficacité de L4S dans des environnements émulés.
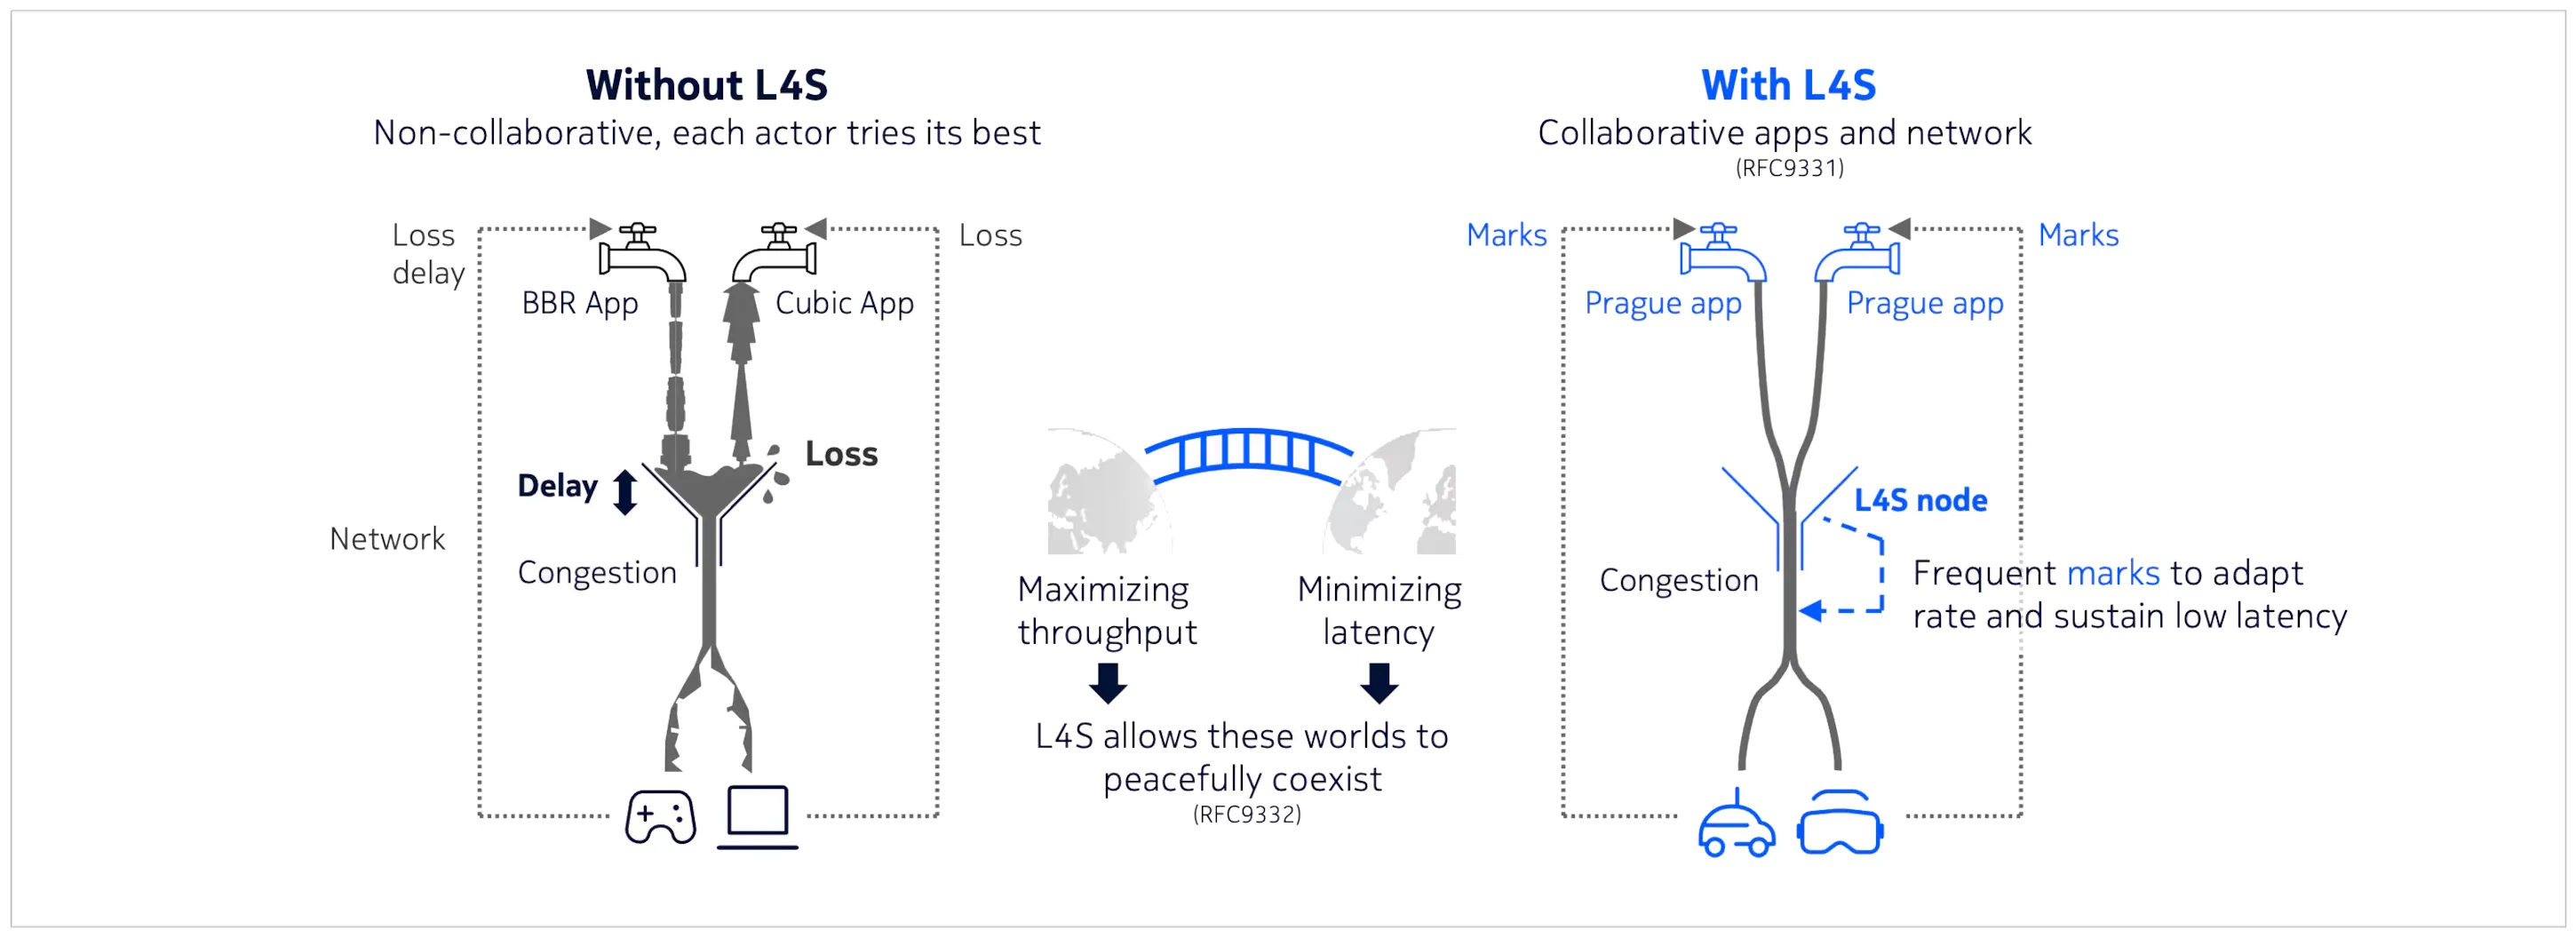 (source de l’image : Nokia Bell Labs)
Il convient également de mentionner l’utilisation d’un système de routage basé sur un réseau neuronal, probablement utilisant l’apprentissage par renforcement pour optimiser le trajet en maximisant la connectivité du réseau (mesurée en termes de latence et de RSSI), ce qui empêche le véhicule de se retrouver dans des zones « d’ombre cellulaire » en ville.
Enfin, et surtout, la téléopération doit être infaillible, ce qui signifie qu’un système de manœuvre à risque minimal (MRM) doit pouvoir fonctionner de manière autonome dans le véhicule.
Diagrammes DrawIO utilisés dans cette note :
