Esta es una descripción general muy rápida de la arquitectura de red VayNet:
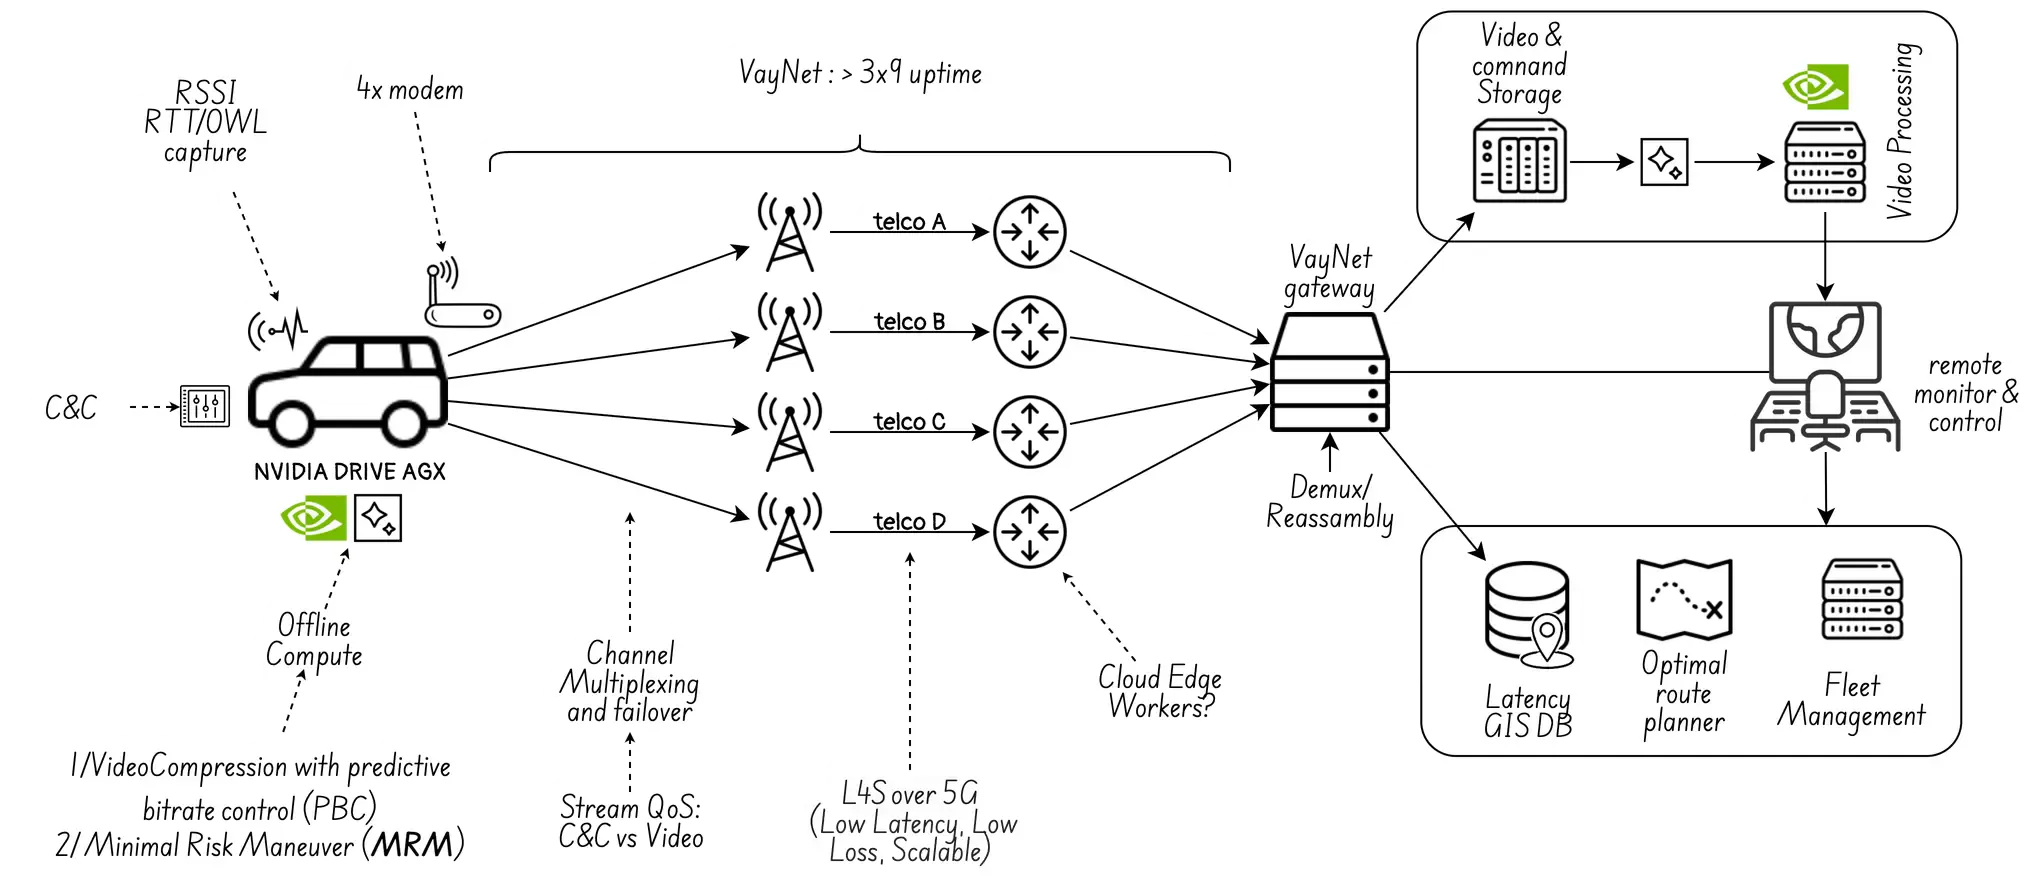
Además del uso de un canal de red redundante 4x (mediante multiplexación de canal con pulverización inteligente de paquetes), también anuncian el uso de L4S, también conocido como pila de red escalable de baja latencia y baja pérdida, mediante el mecanismo “ECN” o Notificación de Control Explícito dentro de la pila TCP. Sería interesante ver cómo se podría usar Amarisoft para validar la eficiencia de L4S en entornos emulados.
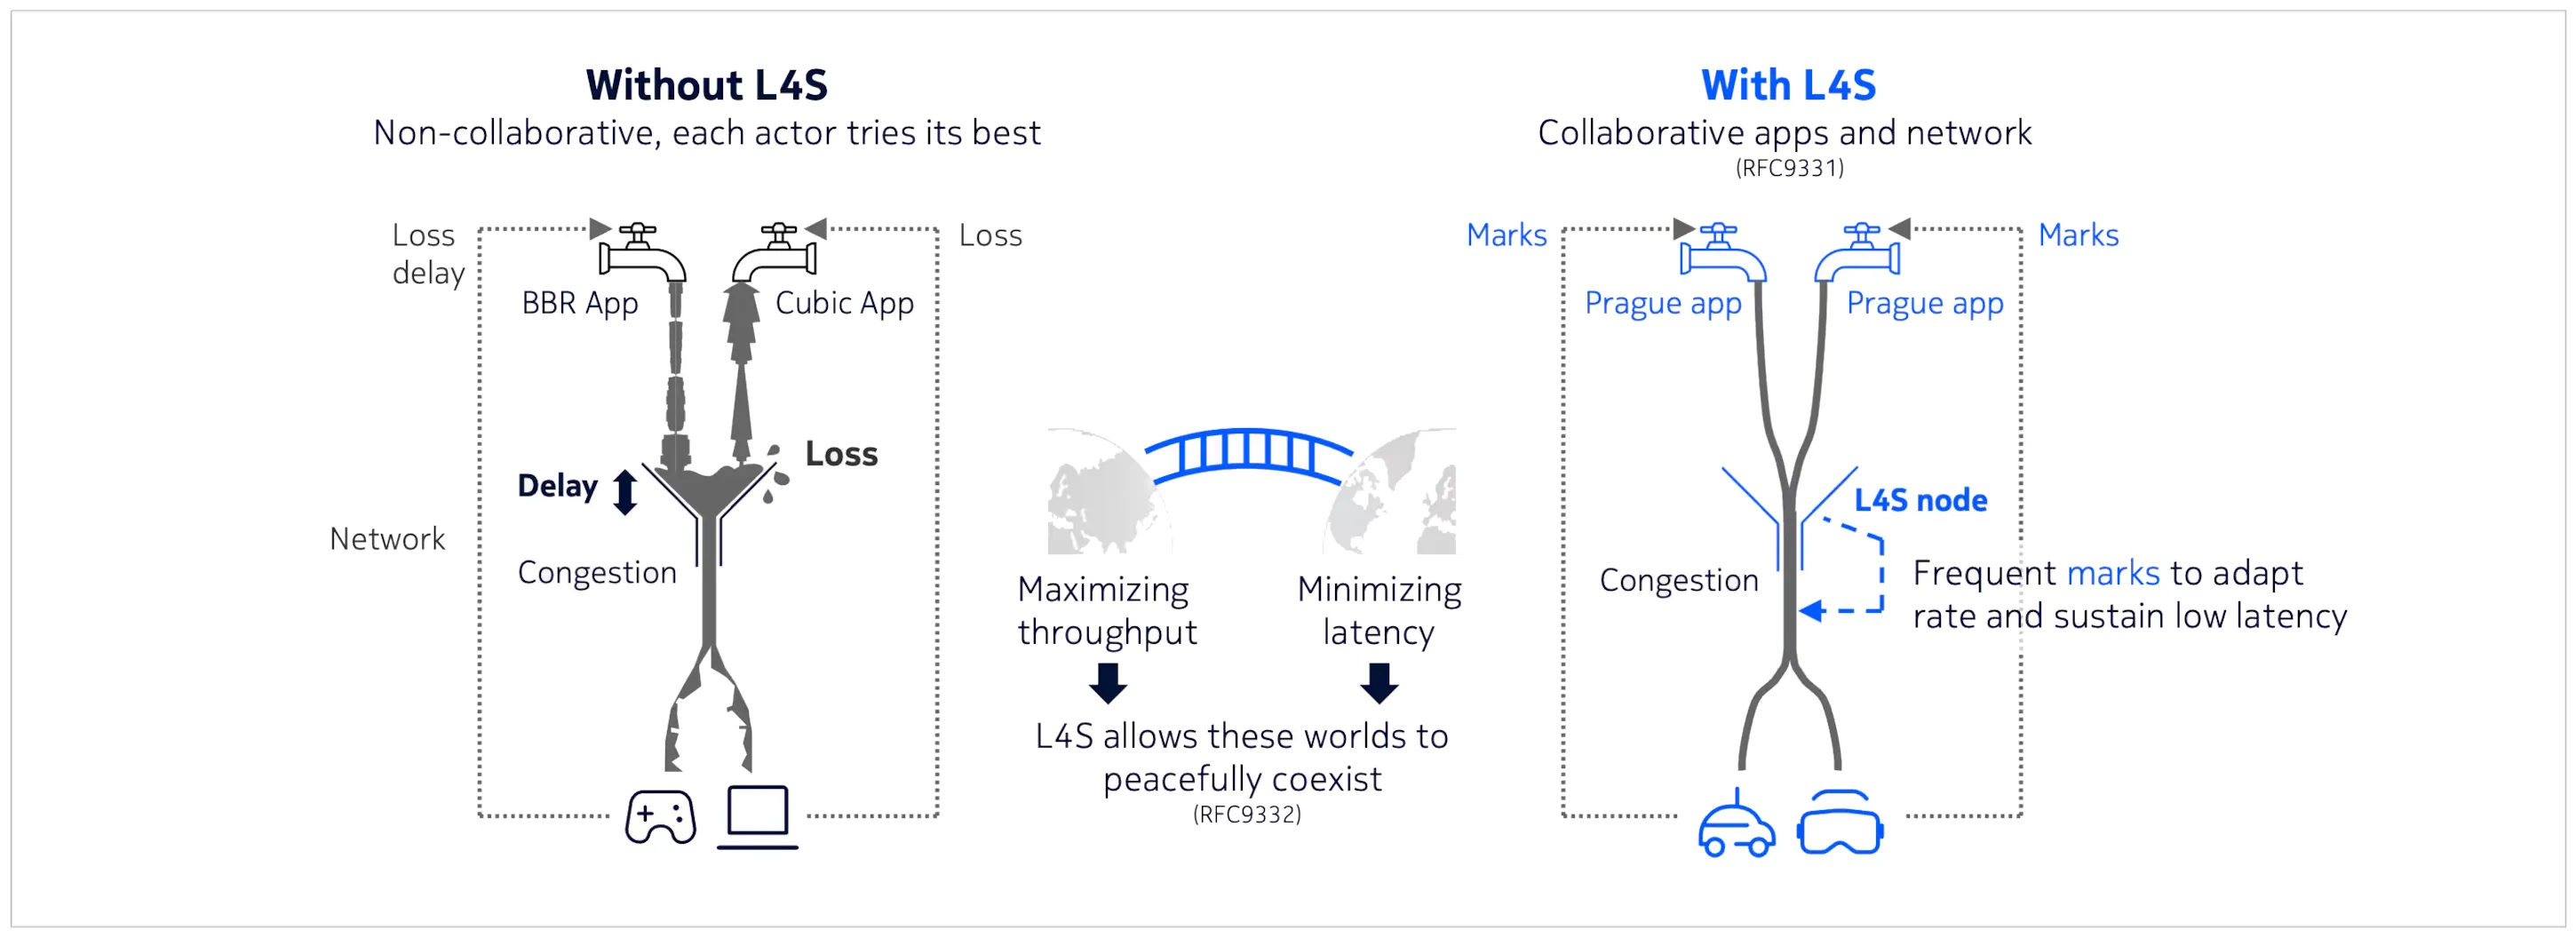 (Fuente de la imagen: Nokia Bell Labs)
También cabe mencionar el uso de enrutamiento basado en redes neuronales, probablemente utilizando aprendizaje por refuerzo para optimizar la ruta maximizando la conectividad de la red (medida en términos de latencia y RSSI), lo que evita que el vehículo se adentre en zonas de “sombra celular” en la ciudad.
Por último, pero no menos importante, la teleoperación debe ser a prueba de fallos, lo que significa que un sistema de maniobra de riesgo mínimo (MRM, por sus siglas en inglés) debe poder operar de forma autónoma en el vehículo.
Diagramas de DrawIO utilizados en este memorándum:
