Dies ist ein sehr kurzer Überblick über die Netzwerkarchitektur von VayNet:
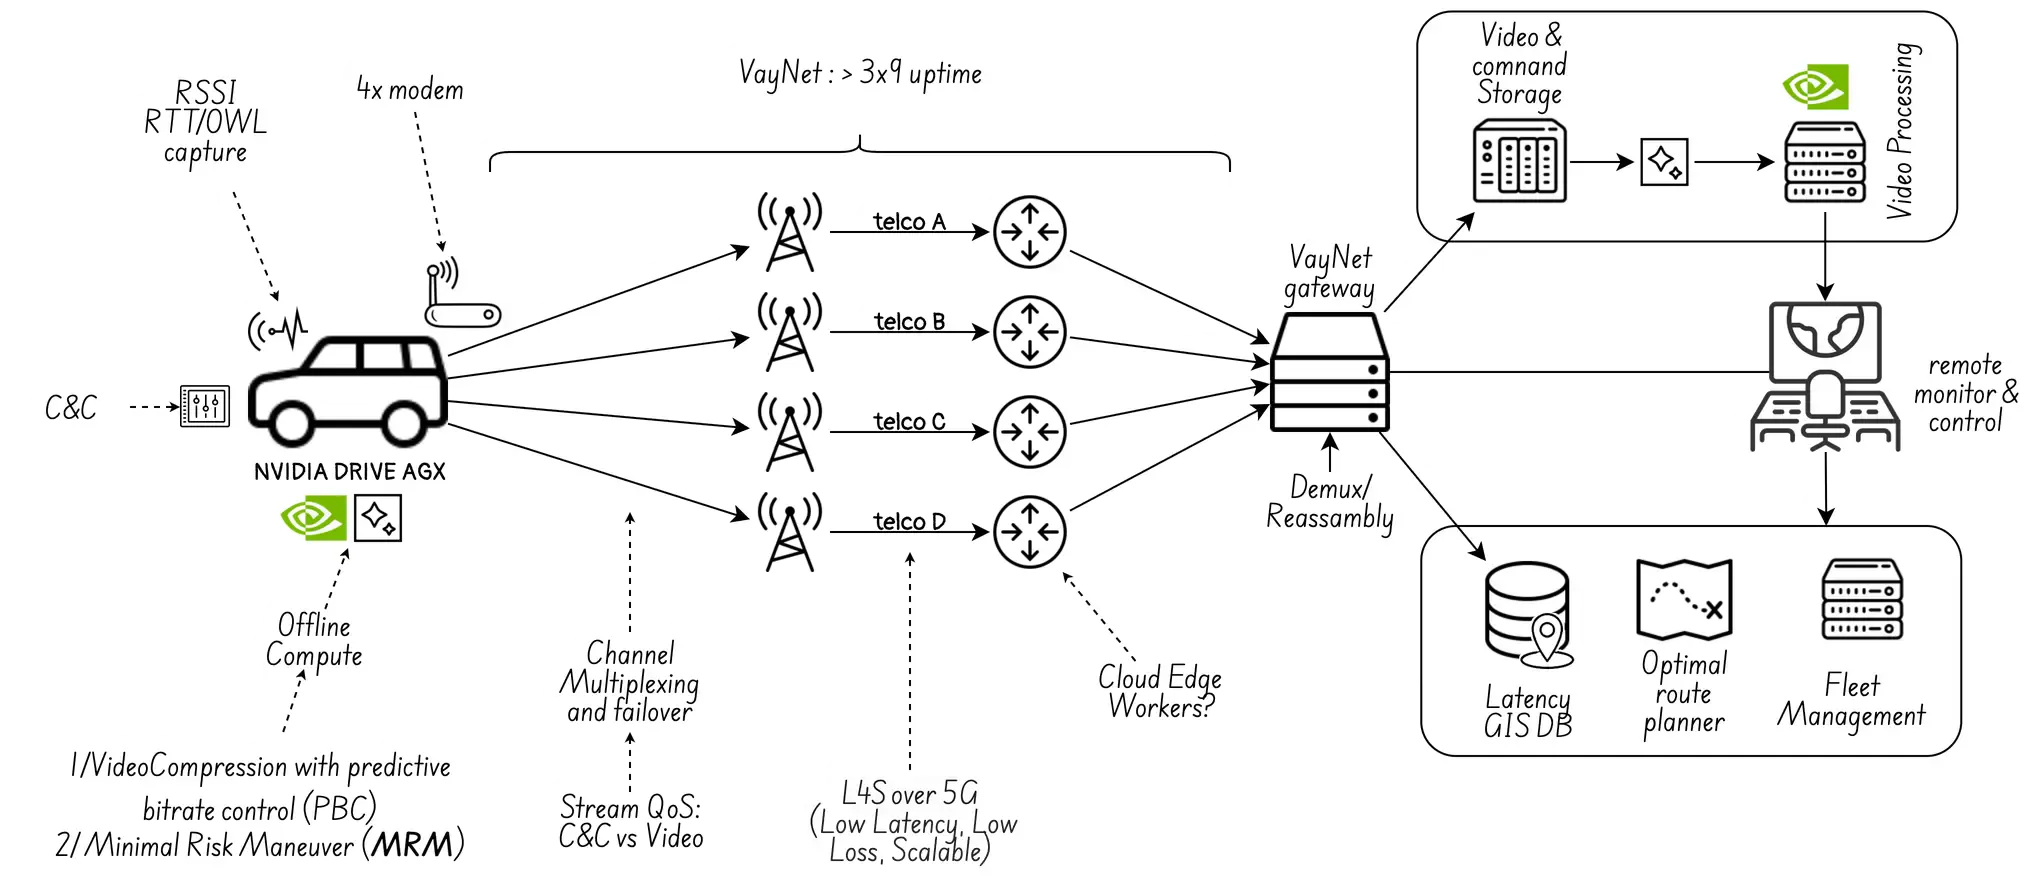
Neben der Verwendung von vierfach redundanten Netzwerkkanälen (mittels intelligentem Paket-Spraying-Kanalmultiplexing) wird auch die Nutzung von L4S, einem skalierbaren Netzwerk-Stack mit geringer Latenz und geringem Paketverlust, beworben. Dabei kommt der ECN-Mechanismus (Explicit Control Notification) innerhalb des TCP-Stacks zum Einsatz. Es wäre interessant zu sehen, wie sich die Effizienz von L4S in emulierten Umgebungen mit Amarisoft validieren ließe.
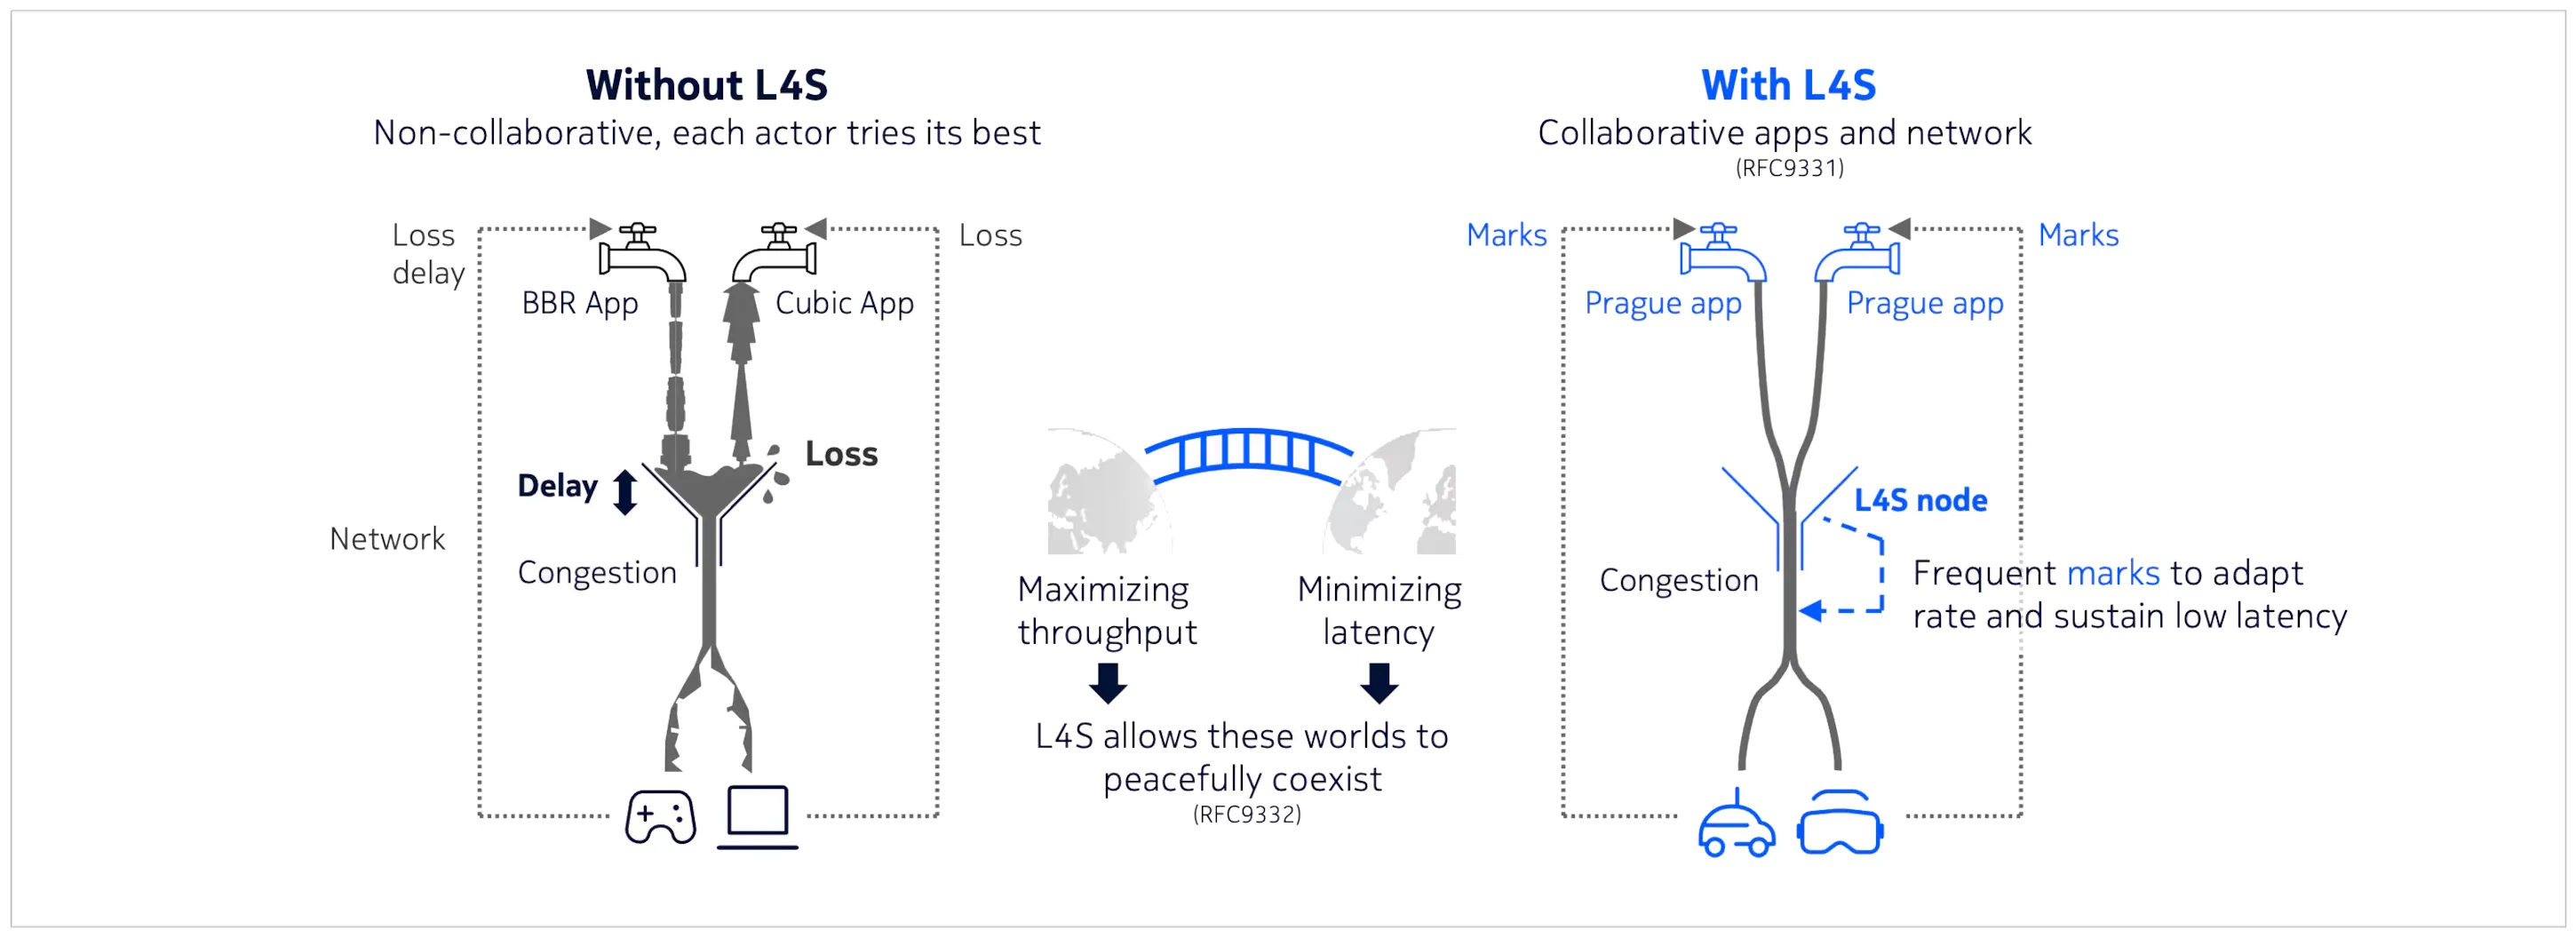 (Bildquelle: Nokia Bell Labs)
Erwähnenswert ist auch der Einsatz von Routing-Verfahren auf Basis neuronaler Netze, bei denen wahrscheinlich Reinforcement Learning verwendet wird, um den Pfad durch Maximierung der Netzwerkkonnektivität (gemessen anhand von Latenz und RSSI) zu optimieren. Dadurch wird verhindert, dass sich das Fahrzeug in Bereichen mit eingeschränkter Mobilfunkabdeckung in der Stadt aufhält.
Nicht zuletzt muss die Fernsteuerung ausfallsicher sein, was bedeutet, dass ein System für minimales Risikomanöver (MRM) in der Lage sein muss, autonom im Fahrzeug zu funktionieren.
In diesem Memo verwendete DrawIO-Diagramme:
